トンボが空中で小さな虫を捕まえられるのは、目だけの性能によるものではありません。広い範囲から光を受け取る複眼、動く対象を取り出す神経の働き、頭と体の向きを調整する飛行制御が組み合わさっています。
ただし、「全方向が同じように鮮明に見える」「人間の3倍の速さで世界が見える」という説明では、その仕組みを正確に捉えられません。何を見つける能力なのかを分けると、トンボの目の面白さが見えてきます。
複眼は、小さな視覚の単位が集まった目

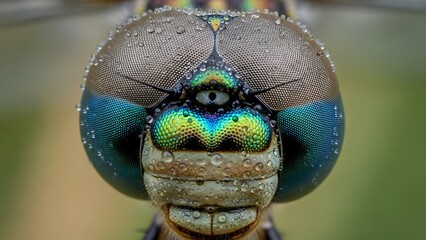
頭の大部分を占める左右の大きな目が複眼です。表面には多数の小さな面が並び、それぞれが「個眼」という視覚の単位に対応します。個眼には光を取り入れるレンズや光受容細胞があり、入ってきた光が電気信号に変換されます。
各個眼は少しずつ違う方向を向いています。そのため、1個の大きなレンズを通して網膜上に像を結ぶ人間の目とは、空間の情報を集める構造が異なります。ただし、個眼を「風景全体を撮影する小さなカメラ」と考えると誤解が生じます。それぞれが受け取るのは主に限られた方向からの光で、多数の信号を神経系が処理しています。
複眼の写真を見たときの規則正しい模様は、レンズが密に並んだ構造です。写真の模様がそのままトンボの主観的な見え方を表すわけではなく、「六角形に区切られた風景が見える」と断定することもできません。
個眼の数だけで視力は決まらない
細かいものを見分けるには、個眼の向きの間隔、光を受け入れる角度、レンズの大きさ、神経による処理などが関係します。個眼が多くても、広い視野に分散していれば、ある方向を細かく見る能力が同じ割合で高まるとは限りません。
ここで、実際のトンボの測定値ではない単純な例を考えます。90度の範囲を等間隔に区切り、100方向から情報を受け取る装置なら、1区画は0.9度です。同じ範囲を200方向に分ければ0.45度になります。一方、200方向を180度に広げれば、区画は再び0.9度です。受け取る方向の数と、カバーする範囲をセットで見る必要があります。
「広く見える」と「細かく見える」は別の能力
丸く張り出した複眼は、広い方向から情報を受け取るのに適しています。しかし、左右の視野には重なりがあり、頭や体との位置関係もあります。「片目180度だから両目で360度」と単純に足すことはできません。また、見える範囲のどこでも同じ感度や解像度が得られるわけではありません。
| 能力 | 意味 | 混同しやすい点 |
|---|---|---|
| 視野 | どの方向の情報を受け取れるか | 広い視野でも細部まで一様に見えるとは限らない |
| 空間分解能 | 近い位置の対象を見分ける能力 | 小さな点を検出することと、その形を識別することは違う |
| 時間分解能 | 短い時間の変化を区別する能力 | 眼全体を固定の「毎秒何コマ」で表せるわけではない |
| 分光感度 | どの波長の光にどれほど反応するか | 反応する波長の範囲と、色の識別能力は同じではない |
例えば、遠くの黒い点が動いたことに気づいても、その虫の脚の形まで分かるとは限りません。捕食に必要なのは、対象の細部を写真のように再現することより、背景から動く対象を見つけ、進む方向を追えることです。
トンボの目を「200fpsのカメラ」と呼んでよい?
カメラは一定の間隔で画像を記録しますが、生物の視覚では、光受容細胞の応答から神経での処理まで複数の段階があります。点滅する光を区別できる速さと、獲物の動きに反応する速さも別の指標です。
したがって「人間は60fps、トンボは200fps」という比較から、トンボが人間の約3倍のスローモーションで世界を見ているとは言えません。測定条件や何を測った値かを示さず、単一の数字を種全体の能力として使うのは避けるべきです。
情報が遅れることの影響は、簡単な計算で理解できます。仮に秒速3mで動く対象の位置を観測した後、制御に20ミリ秒かかるなら、その間に対象は3×0.020=0.060m、つまり6cm進みます。遅れが5ミリ秒なら1.5cmです。これは仮定した装置の計算で、トンボの反応時間の実測値ではありません。
この例が示すのは、古い位置に向かうだけでは速い対象を追いにくいということです。情報を速く処理するだけでなく、動きを予測し、予測が外れたら修正することにも意味があります。
色覚の特徴は「4色型」だけでは説明できない

光受容に関わるタンパク質の一つがオプシンです。種類によって反応しやすい光の波長が異なります。トンボには紫外線に応答する仕組みがありますが、人間の色覚に単純に「紫外線用の1種類」を足しただけの構成ではありません。
産業技術総合研究所などの2015年の研究では、調べたトンボ類で15〜33種類のオプシン遺伝子が見つかりました。さらに、幼虫と成虫、成虫の複眼の上側と下側などで、働く遺伝子の組み合わせが異なることが分かっています。産総研の研究解説では、アキアカネの眼の領域によって光への応答が異なることも示されています。
ただし「33種類の遺伝子がある=33原色で見える」という意味ではありません。遺伝子の中には視覚以外に関わるものもあり、同時に同じ場所で使われるとは限らないからです。色の識別には、受容した信号を比較する神経の処理も必要です。
この研究から読み取れるのは、センサーを多く持つという数の話だけではなく、生活段階や見る方向に合わせて使い分けるという仕組みです。水中で暮らすヤゴと空中を飛ぶ成虫では、周囲から届く光が違います。成虫でも、空を背景にする方向と地表を見る方向では、対象と背景の関係が変わります。
なお、紫外線と偏光は別の性質です。紫外線は波長の区分、偏光は光の電場が振動する方向の偏りを指します。「紫外線が見えるから、水面の偏光も同じ仕組みで見える」とは説明できません。
獲物の現在位置だけを追わず、動きを予測する
トンボの捕食を理解するうえで、頭と体を分けて観察することが大切です。体が旋回すれば、獲物がまっすぐ飛んでいても、目に映る位置は変わります。獲物自身の動きと、自分の運動で生じる見かけの動きが混ざるためです。
Mischiatiらの研究では、トンボの一種Plathemis lydiaの飛行中の頭部・胴体の位置と向きを同時に追跡しました。結果は、獲物や自分の体の動きを予測する「内部モデル」と、予想外の動きに対する視覚的な修正を組み合わせた制御を支持しています。原著論文(Nature、2015年巻)
ここでいう内部モデルは、トンボが頭の中で人間と同じ数式を意識的に計算しているという意味ではありません。運動の結果を予測する仕組みを表す、研究上の説明です。行動がモデルと合うことと、関係する神経回路の全容を解明したことも区別する必要があります。
先回りの意味を、直角三角形で考える
説明用に、追う側を座標(0, 0)、獲物を(0, 1)mに置きます。獲物は横方向へ秒速2m、追う側は秒速3mでまっすぐ飛べると仮定します。両者が時刻t秒に出会うには、追う側が獲物の未来位置(2t, 1)に到達しなければなりません。
距離の関係は、(3t)²=(2t)²+1²。整理すると5t²=1なので、t=1/√5≒0.447秒です。この間に獲物は横へ約0.894m進みます。今いる(0, 1)だけを目指すと、その地点へ着くころには獲物は移動しています。
この計算は、加速や旋回、空気抵抗、獲物の方向転換を無視した教材用のモデルです。トンボの実際の追跡経路を算出する式ではありません。それでも、現在の位置だけでなく速度にも注目する理由は分かります。実際の制御では、途中の観測で予測を更新することが欠かせません。
複眼から技術へ応用するときの考え方
複数の小さな受光部を異なる方向へ向ける構造や、対象を見失わないように視線と運動を組み合わせる考え方は、カメラや飛行ロボットの設計を考えるヒントになります。ただし、高速カメラや広角内視鏡が存在することだけで、それを「トンボ由来の技術」とは呼べません。生物を参考にした研究、試作機、製品、実際の使用実績を分けて確認する必要があります。
例えば監視装置を設計するなら、レンズを増やすだけでなく、どの範囲を監視し、どの大きさの対象を、どの時間間隔で見つけたいかを先に決めます。受光部を増やすとデータ量も増えます。広い視野、細部の識別、処理の速さ、消費電力を同時に最大化できるとは限りません。
画像を数値として扱い、必要な特徴を取り出す考え方は、関連記事の画像認識の仕組みと計算例でも説明しています。人工知能の画像処理とトンボの神経系は同じものではありませんが、入力から何を取り出すかという比較には役立ちます。
池のほとりで観察するなら

止まっているトンボを少し離れた場所から見て、頭だけの動きと体全体の動きを分けて観察してみてください。飛び立ったあと元の場所に戻るか、どんな方向へ飛び出すか、周囲の明るさや背景も記録すると、単なる「素早さ」以上のことに気づけます。捕まえたり目へ強い光を当てたりする必要はありません。
見失った飛行をすべて捕食成功と数えることはできません。成功率を求めるには、狩りの試行数と捕獲を確認できた回数、対象種や観察条件をそろえる必要があります。一般向け記事で見かける高い成功率も、その条件を離れて「いつでも、どのトンボでも同じ」と受け取らないことが大切です。
トンボの目の魅力は、万能なカメラであることではありません。方向や光環境に応じて情報を集め、その情報を飛行に結びつけるところにあります。複眼の構造、光への感度、予測と修正を分けて考えると、身近な昆虫の狩りが具体的な仕組みとして理解できます。

コメント